ROBOT TẬP ĐI SAU TỔN THƯƠNG TỦY SỐNG: HỖ TRỢ QUÁ NHIỀU CÓ KHIẾN CƠ HOẠT ĐỘNG ÍT HƠN?
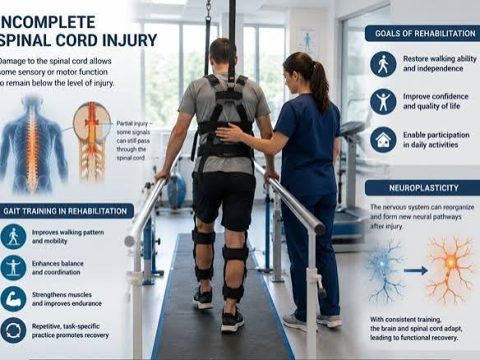
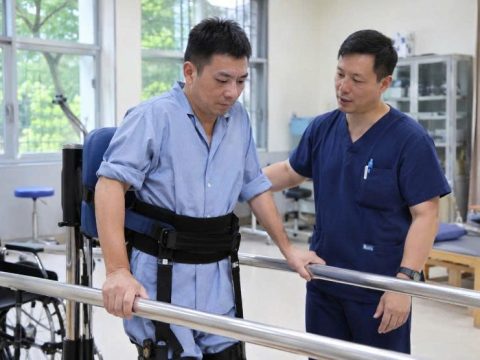
Robot tập đi sau tổn thương tủy sống giúp người bệnh luyện tập các bước đi lặp lại với sự hỗ trợ của thiết bị. Tuy nhiên, khi robot dẫn dắt chuyển động quá nhiều, hoạt động cơ chủ động có thể giảm.
Năm 2006, Israel và cộng sự công bố một nghiên cứu trên 12 người tổn thương tủy sống không hoàn toàn. Nhóm tác giả so sánh tập đi với robot và tập đi có nhà vật lý trị liệu hỗ trợ.
Kết quả cho thấy mức tiêu hao năng lượng và hoạt động điện cơ gấp háng thấp hơn khi người bệnh chỉ cố gắng đi theo quỹ đạo robot.
Đáng chú ý, khi người bệnh chủ động tăng nỗ lực vận động, những khác biệt này giảm đi. Phát hiện gợi ý rằng mức độ tham gia chủ động là yếu tố quan trọng trong tập đi bằng robot.
1. Vì sao robot hỗ trợ phục hồi dáng đi được sử dụng sau tổn thương tủy sống?
Tổn thương tủy sống có thể gây suy giảm sức mạnh, cảm giác và khả năng phối hợp vận động.
Ở người tổn thương không hoàn toàn, một phần đường dẫn truyền thần kinh vẫn được bảo tồn.
Nhờ đó, người bệnh có thể duy trì hoặc phục hồi một phần khả năng đi lại.
Tuy nhiên, quá trình tập đi có thể cần nhiều hỗ trợ từ nhân viên y tế.
1.1. Tập đi lặp lại có vai trò gì?
Đi bộ là hoạt động đòi hỏi sự phối hợp của nhiều nhóm cơ.
Người bệnh cần kiểm soát chuyển động hông, gối và cổ chân trong từng chu kỳ bước.
Ngoài ra, khả năng chịu trọng lượng và duy trì tư thế thẳng đứng rất quan trọng.
Việc thực hành bước đi lặp lại tạo cơ hội luyện tập những nhiệm vụ này.
Tuy nhiên, số bước được thực hiện không phải yếu tố duy nhất quyết định chất lượng luyện tập.
1.2. Robot hỗ trợ giải quyết những khó khăn nào?
Robot có thể dẫn dắt chi dưới theo quỹ đạo chuyển động được thiết lập.
Một số hệ thống còn kết hợp máy chạy bộ và bộ phận hỗ trợ trọng lượng.
Nhờ đó, người bệnh có thể thực hiện nhiều chu kỳ bước mà không cần liên tục được hỗ trợ bằng tay ở mọi khớp.
Thiết bị cũng có thể giúp giảm yêu cầu thể lực đối với nhà vật lý trị liệu.
Tuy nhiên, lợi ích này không bảo đảm người bệnh luôn chủ động tạo ra chuyển động.
2. Robot tập đi Lokomat hoạt động như thế nào?
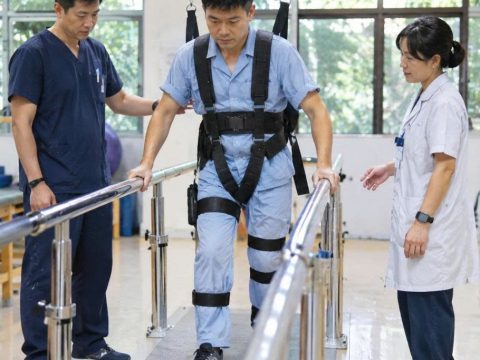
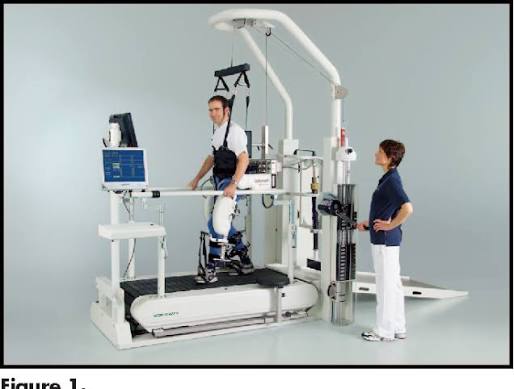
Lokomat là một hệ thống robot hỗ trợ tập đi trên máy chạy bộ.
Thiết bị sử dụng các bộ phận cơ khí và hệ thống điều khiển để hỗ trợ chuyển động chi dưới.
Người bệnh được cố định trong thiết bị và thực hiện hoạt động bước đi.
Hệ thống có thể kết hợp hỗ trợ trọng lượng cơ thể tùy cấu hình.
2.1. Robot dẫn dắt chuyển động là gì?
Trong chế độ dẫn dắt, thiết bị hỗ trợ đưa các khớp chi dưới qua quỹ đạo đã thiết lập.
Điều này có thể giúp người bệnh hoàn thành chu kỳ bước ngay cả khi khả năng tạo lực còn hạn chế.
Tuy nhiên, robot có thể thực hiện một phần công việc vận động thay cho người bệnh.
Nếu mức hỗ trợ lớn, yêu cầu hoạt động cơ chủ động có thể thấp.
2.2. Tập với nhà vật lý trị liệu khác gì?
Khi tập với sự hỗ trợ bằng tay, nhà vật lý trị liệu có thể thay đổi lực hỗ trợ theo từng bước.
Ví dụ, người bệnh có thể được hỗ trợ khi khó đưa chân về phía trước.
Khi họ chủ động thực hiện tốt hơn, lực hỗ trợ có thể được giảm.
Cách tiếp cận này tạo điều kiện cho người bệnh tham gia vào chuyển động.
Tuy nhiên, mức hỗ trợ thực tế vẫn phụ thuộc kỹ năng và số lượng nhân viên.
2.3. So sánh hai hình thức
| Tiêu chí | Robot hỗ trợ tập đi | Nhà vật lý trị liệu hỗ trợ |
|---|---|---|
| Hướng dẫn chuyển động | Theo hệ thống điều khiển và cấu hình robot | Điều chỉnh bằng thao tác trực tiếp |
| Khả năng lặp lại quỹ đạo | Có thể cao | Có biến thiên giữa các bước |
| Mức hỗ trợ | Theo các chế độ của thiết bị | Điều chỉnh linh hoạt |
| Yêu cầu nhân lực | Có thể giảm phần hỗ trợ thủ công | Có thể cần nhiều nhân viên |
| Mức chủ động của người bệnh | Phụ thuộc cấu hình và cách hướng dẫn | Phụ thuộc mức hỗ trợ thực tế |
| Đánh giá chất lượng tập | Cần theo dõi đáp ứng của người bệnh | Cần theo dõi đáp ứng của người bệnh |
Không nên mặc định mọi robot đều sử dụng cùng một chế độ dẫn dắt. Các thế hệ thiết bị có thể khác nhau về phương pháp điều khiển.
3. Nghiên cứu Israel năm 2006 được thực hiện như thế nào?
Nhóm tác giả tuyển 12 người tổn thương tủy sống không hoàn toàn về vận động và còn khả năng đi lại.
Trong hai quy trình thử nghiệm, người tham gia thực hiện các nhiệm vụ đứng và bước trên máy chạy bộ.
Các điều kiện được thay đổi theo hình thức hỗ trợ và yêu cầu gắng sức.
3.1. Những điều kiện được so sánh
Trong điều kiện robot dẫn dắt, người bệnh được yêu cầu đi theo quỹ đạo thiết bị.
Ở điều kiện khác, họ được yêu cầu chủ động tạo nỗ lực vận động tối đa.
Trong điều kiện có nhà vật lý trị liệu, người bệnh được hỗ trợ bằng tay khi cần.
Các điều kiện đứng cũng được sử dụng để khảo sát tác động của sự ổn định tư thế.
3.2. Những chỉ số nào được đo?
Hai nhóm chỉ số chính gồm chi phí chuyển hóa và hoạt động điện cơ.
Chi phí chuyển hóa phản ánh yêu cầu năng lượng của hoạt động.
Trong khi đó, điện cơ giúp ghi nhận hoạt động của các cơ được theo dõi.
Việc kết hợp hai chỉ số cho phép khảo sát mức độ tham gia sinh lý của người bệnh.
Tuy nhiên, các chỉ số này không trực tiếp đo khả năng học vận động hoặc phục hồi thần kinh lâu dài.
4. Chi phí chuyển hóa khi tập đi là gì?
Chi phí chuyển hóa (metabolic cost) phản ánh nhu cầu năng lượng của cơ thể khi thực hiện hoạt động.
Trong nghiên cứu vận động, chỉ số này thường được khảo sát thông qua trao đổi khí hô hấp.
Tuy nhiên, cần phân biệt tốc độ tiêu thụ năng lượng với năng lượng tiêu hao trên mỗi đơn vị quãng đường.
Hai khái niệm không hoàn toàn giống nhau.
4.1. Vì sao tập đi cần năng lượng?
Khi đi, các cơ tạo lực để nâng đỡ và di chuyển cơ thể.
Đồng thời, hệ tim mạch và hô hấp phải cung cấp oxy và chất dinh dưỡng.
Mức tiêu hao năng lượng phụ thuộc tốc độ đi, đặc điểm cơ thể và hiệu quả chuyển động.
Ở người tổn thương tủy sống, sự phối hợp cơ thay đổi có thể làm tăng hoặc giảm yêu cầu năng lượng.
4.2. Vì sao robot có thể làm giảm tiêu hao năng lượng?
Khi robot tạo ra phần lớn chuyển động, cơ của người bệnh có thể không phải tạo nhiều lực như khi tự vận động.
Ngoài ra, thiết bị có thể ổn định thân mình và chi dưới.
Nhờ đó, nhu cầu duy trì tư thế có thể giảm.
Đây là cơ sở để giải thích kết quả chi phí chuyển hóa thấp hơn trong nghiên cứu.
4.3. Tiêu hao ít năng lượng có phải luôn là điều tốt?
Không thể đánh giá theo một chiều.
Trong sinh hoạt hằng ngày, đi lại với mức tiêu hao năng lượng thấp có thể giúp người bệnh đỡ mệt hơn.
Tuy nhiên, trong một buổi tập hướng đến tăng khả năng vận động chủ động, nhu cầu cơ học quá thấp có thể không tạo được mức thử thách mong muốn.
Vì vậy, cần phân biệt mục tiêu di chuyển tiết kiệm năng lượng với mục tiêu tập luyện tạo kích thích thích nghi.
Mức tiêu hao cao hơn cũng không tự động có nghĩa hiệu quả điều trị tốt hơn.
5. Hoạt động cơ EMG khi tập đi cho thấy điều gì?
Điện cơ (electromyography – EMG) là phương pháp ghi nhận hoạt động điện liên quan đến sự hoạt hóa cơ.
Trong nghiên cứu Israel, tác giả quan tâm đến hoạt động của các nhóm cơ chi dưới trong chu kỳ bước.
Đặc biệt, sự khác biệt được ghi nhận ở nhóm cơ gấp háng.
5.1. Cơ gấp háng có vai trò gì khi đi?
Cơ gấp háng tham gia đưa chi dưới về phía trước trong pha vung chân.
Đây là hoạt động cần thiết để tạo bước.
Khi khả năng gấp háng giảm, người bệnh có thể khó đưa chân tiến lên.
Họ cũng có thể sử dụng các chiến lược bù trừ để hoàn thành bước đi.
5.2. Vì sao hoạt động EMG gấp háng thấp hơn khi dùng robot?
Trong nghiên cứu, EMG gấp háng trong pha vung chân thấp hơn khi người bệnh chủ yếu đi theo quỹ đạo robot.
Điều này gợi ý rằng thiết bị có thể thực hiện một phần nhiệm vụ đưa chân về phía trước.
Vì vậy, cơ gấp háng không cần hoạt động nhiều như trong điều kiện được hỗ trợ bằng tay.
Tuy nhiên, EMG thấp hơn không nhất thiết phản ánh yếu cơ hoặc mất khả năng điều khiển thần kinh.
Đó là đáp ứng được ghi nhận trong một điều kiện vận động cụ thể.
5.3. EMG cao hơn có phải luôn tốt hơn?
Không.
Hoạt động cơ cần phù hợp với chức năng của từng pha bước.
Ví dụ, hoạt hóa cơ quá mức hoặc sai thời điểm có thể làm chuyển động kém hiệu quả.
Đặc biệt, người tổn thương tủy sống có thể xuất hiện co hoạt hóa bất thường giữa các nhóm cơ.
Vì vậy, cần xem xét cả thời điểm, cường độ và sự phối hợp hoạt động cơ.
6. Điều gì xảy ra khi người bệnh chủ động gắng sức tối đa với robot?
Đây là một phát hiện đáng chú ý của nghiên cứu.
Khi người bệnh được yêu cầu tăng nỗ lực chủ động, sự khác biệt về chi phí chuyển hóa và EMG gấp háng giảm đi.
Điều này cho thấy người bệnh có thể tham gia vận động nhiều hơn ngay cả khi robot vẫn dẫn dắt bước đi.
6.1. Sự tham gia chủ động là gì?
Sự tham gia chủ động (active participation) là việc người bệnh tự tạo nỗ lực để thực hiện nhiệm vụ.
Trong tập đi bằng robot, người bệnh không chỉ để thiết bị di chuyển chân.
Họ còn cố gắng chủ động tạo chuyển động phù hợp với chu kỳ bước.
Tuy nhiên, không thể đánh giá đầy đủ sự tham gia chủ động chỉ dựa trên yêu cầu bằng lời.
Cần xem xét đáp ứng vận động và các chỉ số khách quan khi có điều kiện.
6.2. Vì sao cơ gấp gan chân có thể tăng hoạt động ở pha vung chân?
Nghiên cứu ghi nhận EMG gấp gan chân tăng ở pha vung chân khi người bệnh cố gắng gắng sức tối đa.
Phát hiện này cần được diễn giải thận trọng.
Trong dáng đi thông thường, cơ gấp gan chân đóng vai trò nổi bật ở cuối pha chống.
Việc tăng hoạt động nhóm cơ này trong pha vung chân có thể phản ánh chiến lược vận động thay đổi hoặc hoạt hóa không đúng thời điểm.
Vì vậy, gắng sức nhiều hơn không nhất thiết tạo ra mẫu hoạt động cơ tối ưu hơn.
6.3. Mục tiêu có phải luôn yêu cầu người bệnh cố gắng tối đa?
Không.
Mục tiêu cần là tạo nỗ lực phù hợp, đúng thời điểm và có chất lượng.
Gắng sức quá mức có thể gây mệt hoặc làm tăng hoạt động cơ không mong muốn.
Do đó, mức nỗ lực phải phù hợp với nhiệm vụ và tình trạng người bệnh.
Đây là một điểm cần lưu ý khi chuyển kết quả thực nghiệm sang thực hành.
7. Vì sao ổn định thân mình bằng robot có thể làm thay đổi chi phí chuyển hóa?
Tập đi không chỉ cần chuyển động chi dưới.
Người bệnh còn phải duy trì thăng bằng và ổn định thân mình.
Khi hệ thống robot hỗ trợ phần lớn nhiệm vụ này, các yêu cầu điều chỉnh tư thế có thể giảm.
7.1. Kết quả nghiên cứu
Trong điều kiện đứng trước khi bước đi, chi phí chuyển hóa cao hơn khi người bệnh không nhận được sự ổn định từ robot.
Điều này cho thấy hỗ trợ tư thế có ảnh hưởng đến nhu cầu sinh lý.
Tuy nhiên, nghiên cứu không chứng minh rằng mọi hỗ trợ ổn định đều có hại.
7.2. Có nên loại bỏ hoàn toàn hỗ trợ thân mình?
Không.
Một số người bệnh không đủ khả năng duy trì tư thế an toàn nếu thiếu hỗ trợ.
Vì vậy, việc hỗ trợ vẫn cần thiết.
Vấn đề là lựa chọn mức hỗ trợ tương xứng với khả năng hiện tại.
Có thể giảm hỗ trợ khi người bệnh kiểm soát tốt hơn, nếu điều kiện cho phép.
8. Assist-as-needed là gì?
Assist-as-needed là nguyên tắc hỗ trợ theo nhu cầu.
Theo cách tiếp cận này, thiết bị hoặc người điều trị cung cấp đủ hỗ trợ để người bệnh hoàn thành nhiệm vụ.
Tuy nhiên, hỗ trợ không nên vượt quá mức cần thiết.
8.1. Vì sao cần giảm hỗ trợ thụ động không cần thiết?
Khi mọi chuyển động đều được dẫn dắt, người bệnh có thể ít phải tạo lực.
Điều này có thể làm giảm yêu cầu hoạt động cơ trong buổi tập.
Ngoài ra, quá trình học vận động thường đòi hỏi người bệnh tham gia giải quyết nhiệm vụ.
Vì vậy, nguyên tắc hỗ trợ vừa đủ được quan tâm trong thiết kế robot phục hồi chức năng.
8.2. Có thể điều chỉnh những yếu tố nào?
| Yếu tố | Mục đích điều chỉnh |
|---|---|
| Mức hỗ trợ quỹ đạo | Tạo điều kiện người bệnh chủ động thực hiện bước |
| Hỗ trợ trọng lượng | Điều chỉnh yêu cầu chịu tải |
| Tốc độ băng chạy | Thay đổi yêu cầu thời gian của chu kỳ bước |
| Hỗ trợ thân mình | Điều chỉnh yêu cầu kiểm soát tư thế |
| Phản hồi vận động | Tăng nhận thức về mức tham gia |
| Thời gian tập | Tăng khả năng duy trì hoạt động |
| Thời gian nghỉ | Kiểm soát mệt và chất lượng tập |
Các thông số cụ thể phụ thuộc khả năng của từng thiết bị.
Không nên giả định mọi hệ thống robot đều có cùng chức năng điều khiển.
8.3. Giảm hỗ trợ có đồng nghĩa luôn tăng hiệu quả?
Không.
Nếu giảm hỗ trợ quá nhanh, người bệnh có thể mất khả năng hoàn thành nhiệm vụ.
Ngoài ra, chất lượng bước đi có thể suy giảm.
Vì vậy, cần cân bằng giữa mức thử thách và khả năng thực hiện thành công.
9. Bằng chứng mới nói gì về hiệu quả robot tập đi sau tổn thương tủy sống?
Nghiên cứu Israel năm 2006 chủ yếu khảo sát đáp ứng sinh lý tức thời.
Để đánh giá liệu robot có cải thiện đi lại sau nhiều buổi tập hay không, cần xem xét thử nghiệm lâm sàng và tổng quan hệ thống.
9.1. Phân tích gộp năm 2024
Park và cộng sự công bố tổng quan hệ thống và phân tích gộp năm 2024.
Nhóm tác giả tổng hợp 23 nghiên cứu với 690 người tham gia.
Kết quả ghi nhận nhóm tập đi bằng robot có một số cải thiện thuận lợi so với nhóm phục hồi thông thường.
| Kết cục | Kích thước hiệu quả được báo cáo | Khoảng tin cậy 95% |
|---|---|---|
| Hoạt động sinh hoạt hằng ngày (SMD) | 0,24 | 0,04 đến 0,43 |
| Sức mạnh cơ (MD theo báo cáo) | 0,23 | 0,02 đến 0,44 |
| Chỉ số đi lại WISCI (MD theo báo cáo) | 0,31 | 0,07 đến 0,55 |
| Khoảng cách 6MWT (MD theo báo cáo) | 0,38 | 0,14 đến 0,63 |
Tác giả đánh giá bằng chứng ở mức cao đối với một số kết cục, và mức trung bình đối với chỉ số đi lại.
Phân tích phân nhóm gợi ý kết quả thuận lợi hơn ở người giai đoạn bán cấp và các chương trình kéo dài hơn hai tháng.
Lưu ý: Những giá trị hiệu quả trên cần được hiểu theo cách chuẩn hóa và phân tích của bài tổng quan. Không nên tự xem kết quả 6MWT là tăng 0,38 mét trong mọi trường hợp.
9.2. Tổng quan hệ thống năm 2026
Một tổng quan hệ thống được công bố năm 2026 tổng hợp 30 nghiên cứu với 638 người tham gia.
Các tác giả nhận thấy những chỉ số hoạt động thể chất như thời gian đứng, thời gian đi, khoảng cách, tốc độ và số bước có xu hướng cải thiện qua quá trình tập bằng robot.
Tuy nhiên, độ chắc chắn của bằng chứng được đánh giá rất thấp.
Vì vậy, kết quả cần được diễn giải thận trọng.
9.3. Vì sao nghiên cứu năm 2006 và các tổng quan mới không mâu thuẫn nhau?
Nghiên cứu Israel đánh giá người bệnh hoạt động bao nhiêu ngay trong một điều kiện tập.
Trong khi đó, các tổng quan mới đánh giá chức năng thay đổi ra sao sau một chương trình tập luyện.
Đây là hai câu hỏi khác nhau.
Robot có thể làm giảm hoạt động cơ nếu hỗ trợ thụ động quá nhiều. Nhưng một chương trình robot được thiết kế hợp lý vẫn có thể cải thiện kết quả đi lại.
Vì vậy, không nên sử dụng nghiên cứu năm 2006 để phủ nhận toàn bộ hiệu quả của robot phục hồi chức năng.
10. Ứng dụng trong thực hành phục hồi chức năng
Nghiên cứu Israel gợi ý cần quan tâm đến sự tham gia chủ động khi sử dụng robot.
Tuy nhiên, việc lựa chọn thông số cần dựa trên mục tiêu cụ thể và tình trạng người bệnh.
10.1. Đánh giá trước khi tập
| Nội dung | Mục tiêu |
|---|---|
| ISNCSCI/AIS | Xác định chức năng thần kinh |
| LEMS | Đánh giá sức mạnh chi dưới |
| Kiểm soát thân mình | Xác định nhu cầu hỗ trợ tư thế |
| Khả năng chịu trọng lượng | Lựa chọn mức giảm tải |
| 10MWT | Đo tốc độ đi |
| 6MWT | Đo sức bền đi bộ |
| WISCI II | Đánh giá mức hỗ trợ cần thiết khi đi |
| Co cứng và ROM | Xác định giới hạn vận động |
| Tình trạng tim mạch và huyết áp | Đánh giá an toàn |
10.2. Trong buổi tập cần quan sát những gì?
Nhà vật lý trị liệu nên quan sát mức người bệnh chủ động đưa chân, duy trì chịu tải và kiểm soát tư thế.
Ngoài ra, cần theo dõi chất lượng chu kỳ bước.
Ví dụ, hoạt động cơ không đúng thời điểm có thể làm chuyển động kém hiệu quả.
Các chỉ số từ thiết bị nên được kết hợp với quan sát lâm sàng.
Nếu có hệ thống EMG hoặc đo lực, dữ liệu có thể bổ sung thông tin về mức tham gia vận động.
10.3. Nguyên tắc điều chỉnh hỗ trợ
Một cách tiếp cận có thể cân nhắc là bắt đầu với mức hỗ trợ đủ an toàn.
Sau đó, thử giảm hỗ trợ từng thành phần khi người bệnh có khả năng chủ động hơn.
Tuy nhiên, cần đánh giá xem chất lượng bước đi có được duy trì hay không.
Không nên giảm hỗ trợ chỉ để tăng tiêu thụ năng lượng.
10.4. Có nên kết hợp robot và tập đi trên mặt đất?
Có thể tùy mục tiêu.
Robot có thể tạo điều kiện tập nhiều bước đi trong môi trường có kiểm soát.
Tập trên mặt đất giúp người bệnh giải quyết các nhiệm vụ như đổi hướng và vượt vật cản.
Vì vậy, hai phương pháp có thể bổ sung cho nhau.
Tuy nhiên, nghiên cứu Israel không trực tiếp kiểm định một phác đồ kết hợp tối ưu.
11. Đánh giá hiệu quả robot tập đi cần những chỉ số nào?
Kết quả điều trị không nên chỉ dựa trên số bước hoặc thời lượng tập.
Cần kết hợp các chỉ số ở nhiều mức.
| Nhóm kết cục | Công cụ hoặc chỉ số |
|---|---|
| Mức tham gia trong buổi tập | Quan sát vận động chủ động, dữ liệu thiết bị, EMG khi có |
| Đáp ứng sinh lý | Nhịp tim, RPE, tiêu thụ oxy khi có điều kiện |
| Chức năng thần kinh | ISNCSCI/AIS, LEMS |
| Tốc độ đi | 10MWT |
| Sức bền đi | 6MWT |
| Mức độc lập khi đi | WISCI II |
| Thăng bằng | BBS hoặc công cụ phù hợp |
| Độc lập sinh hoạt | SCIM |
| An toàn | Đau, mệt quá mức, huyết áp, biến cố bất lợi |
Đặc biệt, cần phân biệt việc người bệnh hoàn thành bước đi nhờ thiết bị với khả năng tự đi ngoài thiết bị.
Đây là một yếu tố quan trọng khi đánh giá chuyển giao kết quả tập luyện sang đời sống.
12. Ưu điểm và hạn chế của nghiên cứu Israel năm 2006
12.1. Ưu điểm
Nghiên cứu so sánh trực tiếp những điều kiện hỗ trợ khác nhau.
Đồng thời, nhóm tác giả sử dụng cả dữ liệu chuyển hóa và điện cơ.
Điều này giúp mô tả sự khác biệt về yêu cầu sinh lý trong lúc tập.
Ngoài ra, nghiên cứu phân biệt tình huống đi theo robot với tình huống gắng sức chủ động.
12.2. Cỡ mẫu nhỏ
Nghiên cứu chỉ có 12 người tham gia.
Vì vậy, những kết quả có thể chịu ảnh hưởng từ sự khác biệt giữa các cá nhân.
Đặc biệt, không nên tự suy rộng cho người tổn thương tủy sống hoàn toàn hoặc người chưa thể đi lại.
12.3. Chỉ đánh giá đáp ứng tức thời
Đây là hạn chế quan trọng nhất.
Nghiên cứu không theo dõi một chương trình tập kéo dài để đánh giá thay đổi chức năng.
Do đó, không thể kết luận mức hỗ trợ nào tạo hiệu quả phục hồi dài hạn tối ưu.
12.4. Không thể quy kết mọi khác biệt cho riêng robot
Hai hình thức hỗ trợ khác nhau về cách dẫn dắt chuyển động và ổn định tư thế.
Ngoài ra, mức nỗ lực chủ động cũng thay đổi giữa các điều kiện.
Vì vậy, kết quả phản ánh toàn bộ điều kiện tập, không chỉ tác động của thiết bị.
12.5. EMG không trực tiếp đo lực cơ
Hoạt động điện cơ không hoàn toàn tương đương lực cơ tạo ra.
EMG còn chịu ảnh hưởng của vị trí điện cực và những đặc điểm sinh lý khác.
Vì vậy, không thể suy ra chính xác tỷ lệ lực cơ do người bệnh tạo ra chỉ từ mức EMG.
12.6. Công nghệ robot đã thay đổi theo thời gian
Nghiên cứu công bố năm 2006.
Các hệ thống robot sau này có thể có những chế độ điều khiển và phản hồi khác.
Do đó, không nên mặc định mọi robot hiện đại đều tạo ra cùng mức giảm hoạt động cơ như điều kiện thí nghiệm cũ.
13. Câu hỏi thường gặp
13.1. Robot tập đi có giúp phục hồi khả năng đi lại sau tổn thương tủy sống không?
Có thể. Các phân tích gộp gần đây ghi nhận cải thiện một số kết cục đi lại. Tuy nhiên, mức hiệu quả phụ thuộc quần thể, thiết bị và chương trình tập.
13.2. Robot hỗ trợ nhiều có khiến cơ hoạt động ít hơn không?
Có thể. Nghiên cứu Israel năm 2006 ghi nhận chi phí chuyển hóa và EMG gấp háng thấp hơn khi người bệnh chủ yếu đi theo quỹ đạo robot.
13.3. Có nên luôn giảm mức hỗ trợ của robot xuống thấp nhất không?
Không. Mức hỗ trợ cần đủ để người bệnh hoàn thành nhiệm vụ an toàn. Giảm quá nhiều có thể khiến chất lượng vận động suy giảm.
13.4. EMG tăng có chứng minh người bệnh tập hiệu quả hơn không?
Không nhất thiết. Cần xem xét thời điểm hoạt hóa cơ và chức năng của từng pha bước. Hoạt động cơ nhiều nhưng sai thời điểm có thể không có lợi.
13.5. Robot tập đi có thay thế nhà vật lý trị liệu không?
Không hoàn toàn. Nhà vật lý trị liệu vẫn cần đánh giá người bệnh, lựa chọn mục tiêu, điều chỉnh hỗ trợ và theo dõi an toàn.
13.6. Nên đánh giá hiệu quả robot tập đi bằng chỉ số nào?
Có thể kết hợp 10MWT, 6MWT, WISCI II, SCIM và đánh giá sức mạnh chi dưới. Ngoài ra, cần theo dõi mức tham gia chủ động trong quá trình tập.
14. Kết luận: Robot không chỉ cần tạo bước đi mà còn phải khuyến khích người bệnh vận động
Robot tập đi sau tổn thương tủy sống có thể hỗ trợ thực hành các chu kỳ bước trong môi trường được kiểm soát.
Tuy nhiên, nghiên cứu Israel và cộng sự năm 2006 cho thấy mức hỗ trợ có thể ảnh hưởng đáng kể đến hoạt động cơ.
Khi người bệnh chỉ đi theo quỹ đạo robot, chi phí chuyển hóa và EMG gấp háng thấp hơn so với tập có hỗ trợ bằng tay.
Khi được yêu cầu chủ động gắng sức, những khác biệt này giảm đi.
Tuy nhiên, gắng sức nhiều hơn không bảo đảm mọi mẫu hoạt động cơ đều phù hợp.
Các tổng quan mới cho thấy robot tập đi có thể cải thiện chức năng ở một số nhóm người tổn thương tủy sống.
Vì vậy, vấn đề không phải lựa chọn robot hay nhà vật lý trị liệu một cách tuyệt đối.
Điều quan trọng là thiết kế mức hỗ trợ phù hợp, khuyến khích vận động chủ động và đánh giá kết quả chức năng thực tế.
Thông điệp quan trọng: Số bước được robot hỗ trợ thực hiện không phản ánh đầy đủ chất lượng tập luyện. Cần quan tâm người bệnh thực sự đóng góp bao nhiêu vào quá trình tạo bước và kiểm soát vận động.
15. Tài liệu tham khảo
1. Israel JF, Campbell DD, Kahn JH, Hornby TG. Metabolic Costs and Muscle Activity Patterns During Robotic- and Therapist-Assisted Treadmill Walking in Individuals With Incomplete Spinal Cord Injury. Physical Therapy. 2006;86(11):1466–1478. DOI: 10.2522/ptj.20050266.
0937782677